|
Operação do AFM sem modulação |
|
Operação do AFM sem modulação |
O AFM mede as forças entre a amostra e a ponteira, visando a geração de imagens da superfície da amostra. Há dois métodos para medir estas forças, que dependem de se o cantilever está sendo modulado ou não. No AFM sem modulação, um sensor detecta a deflexão do cantilever. A força aplicada sobre a amostra pela ponteira é calculada pela lei de Hooke.
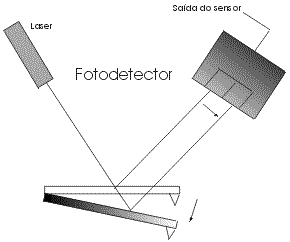
Figura 7: Método de detecção sem modulação.
Na figura 7, está representado o sistema de detecção com luz de laser, refletida pela parte de cima do cantilever e detectada por um fotodetector de quatro segmentos (dos quais só vemos dois). A força que o raio de luz exerce sobre o cantilever é desprezível.
Este método é muito sensível a asperezas na superfície da amostra. Entretanto, tem a desvantagem de que o cantilever pode esquentar, mudando sua reflexão. Por isso, usa-se, em geral, laser de HeNe que garante aquecimento desprezível. Quando o cantilever se move, devido a mudanças na topografia da amostra, a luz que ele reflete se move sobre o fotodetector. O quanto o cantilever se moveu pode ser calculado a partir da diferença na intensidade de luz nos setores do fotodetector.
As mudanças na saída do fotodetector são utilizadas para ajustar uma cerâmica piezelétrica na direção vertical z, cujo valor é registrado em função das coordenadas (x,y), para depois ser traduzido em topografia z(x,y). As coordenadas x,y também são monitoradas através de voltagens aplicadas nas cerâmicas piezelétricas colocadas nos drives x e y do scanner, assim como em z.
O controle de movimentos em distâncias tão pequenas é possível graças ao uso de cerâmicas piezelétricas. Em estes materiais ocorre uma mudança em suas dimensões quando é aplicado um campo elétrico. As cerâmicas são fabricadas em uma grande variedade de formas, em geral de um conglomerado de pequenos cristais de titânio, zircônio e chumbo. Para torná-las piezelétricas, é necessária a aplicação de uma voltagem muito alta para alinhar os momentos elétricos de regiões espontaneamente polarizadas. Assim, as cerâmicas passam a possuir momento dipolar líquido e responderão linearmente – pelo menos em princípio – a um campo elétrico ou a um stress, sempre que estes estímulos não estejam por cima daqueles utilizados para polarizá-las.
Cada tipo de cerâmica possui um único coeficiente de expansão que permite calcular a distorção produzida pela aplicação de um potencial. Os coeficientes variam de 1 a 3000 Å/Volt. Assim, as cerâmicas permitem a localização exata da ponteira. Por exemplo, se o coeficiente é 1 Å/V, a cerâmica irá se expandir 0,1 Å se aplicarmos 100 mV. O processo é realizado por meio de um circuito de realimentação acoplado às cerâmicas, com o objetivo de obter um mecanismo de posicionamento. A figura 8 mostra um esquema do circuito.
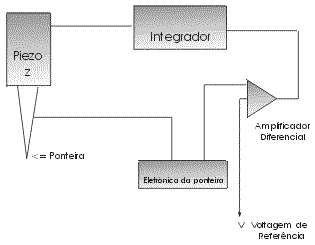
Figura 8: Circuito de realimentação para posicionamento de um piezelétrico.
Com um circuito como este, o sensor (no caso, a ponteira) pode ser mantido a uma distância fixa da superfície. Quando a ponteira se move na direção da superfície, aumenta a saída da eletrônica a ela acoplada. O amplificador diferencial compara o valor aumentado com o valor de referência e envia uma saída de correção de voltagem que excita o piezelétrico para contraí-lo e, assim, afastá-lo da superfície. O integrador (basicamente um capacitor) serve para "suavizar" a realimentação, pois a correção seria um pulo ou "golpe" de voltagem sobre o piezo. O processo é denominado método de força constante e é análogo ao que ocorre em um sensor de tunelamento. Neste caso, quando a ponteira se move na direção da superfície, a corrente cresce e o circuito faz que a cerâmica se contraia, mantendo a ponta a uma distância fixa da superfície.
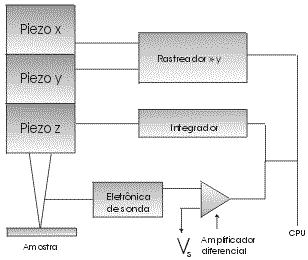
Figura 9: Esquema de um microscópio de varredura.
Com um sistema de realimentação como esse, o funcionamento do nanoscópio torna-se simples. Esquematicamente, um microscópio de sonda de varredura sem modulação é como o mostrado na figura 9.
Um "rastreador" movimenta a ponteira no plano x,y. A eletrônica da ponteira realiza a realimentação e mantém constante a distância ponteira-amostra de forma tal que a força permaneça constante. Um computador armazena e processa os dados, além de capturar o sinal de erro que opera o mecanismo de posicionamento.
As imagens da superfície são geradas passando o sensor sobre ela, armazenando os sinais de saída dos drivers que movimentam os piezelétricos no computador, que finalmente os transforma em imagens.
O piezelétrico usado na varredura, deve ser otimizado com relação a vários itens. Para uma operação estável de varredura, os piezelétricos devem ser sensíveis e estáveis. Existem diferentes tipos de scanners que diferem na forma e, logicamente, nas propriedades: há os que têm forma de tubo, com altas freqüências de ressonância e desenho mais rígido e os em forma de tripoide que possuem maior alcance de varredura mas são menos estáveis. Altas freqüências de ressonância são requeridas com o propósito de aumentar a velocidade de varredura sem o risco de aparição de vibrações espúrias.
Os drives dos piezelétricos, por sua vez, devem possuir alta sensibilidade e conseguir grandes áreas de varredura para uma mesma voltagem aplicada. Grandes áreas de varredura são úteis, tanto para ver estruturas superficiais de grande escala, quanto para checar o quão representativas são as estruturas superficiais observadas em pequena escala. Por outro lado, se não houver necessidade de grandes áreas de varredura, a voltagem de saída da eletrônica para os drives do piezelétrico pode ser diminuída, obtendo-se, assim, maior sensibilidade.
Existem vários outros fatores que contribuem para a estabilidade e a sensibilidade de operação de um nanoscópio.
O acoplamento dos movimentos dos piezodrives x, y e z, mais conhecido por cross-talk, deve ser o menor possível. Entre as três direções ortogonais de movimento, o cross-talk está sempre presente nos scanners, independentemente de sua geometria (tripoides ou tubos). Esse efeito pode tornar-se significativo quando se varrem grandes áreas, já que introduz distorções nas imagens.
A histerese, a não linearidade e o creep, são outros fatores que introduzem distorções e portanto devem ser minimizados. A histerese do piezelétrico pode causar distorções muito significativas nas imagens, quando se varrem grandes áreas. Baixa histerese dielétrica significa que a contração e dilatação devem ser efetuadas praticamente pelo mesmo caminho. Isto pode ser visualizado desenhando um gráfico de deslocamento dielétrico D (proporcional à polarização), em função do campo elétrico E. As não linearidades aparecem quando se aumenta a voltagem (diminui a sensibilidade) do piezelétrico para varrer áreas maiores. Ser linear significa ter a mesma relação dilatação/contração, em função da voltagem aplicada e para qualquer voltagem.
O creep é uma deformação da superfície. Os elementos piezelétricos mostram um lento creep logarítmico após uma mudança rápida de voltagem. Este creep é causado por um lento reordenamento de domínios ferroelétricos. A cerâmica continua a deformar-se depois de acabado o estímulo. Se L é o comprimento do piezelétrico, o creep é dado por DL/L = a + b ln t , onde a e b são constantes e t é o tempo. Então, o creep do piezelétrico introduz distorções nas imagens a mais longo tempo que os efeitos anteriores, devido à dependência logarítmica com t. As distorções causadas por histerese e creep podem ser reduzidas por uma escolha apropriada das cerâmicas piezelétricas, ou eletronicamente, introduzindo elementos capacitivos. Como alternativa, as distorções podem ser eliminadas por uma correção da varredura por software, posterior à aquisição da imagens. O assunto, entretanto, será abordado com mais detalhes no capítulo sobre artefatos.

